XD4Solutions
Unitree H1 / H1-2

H1

O primeiro humanoide universal da Unitree
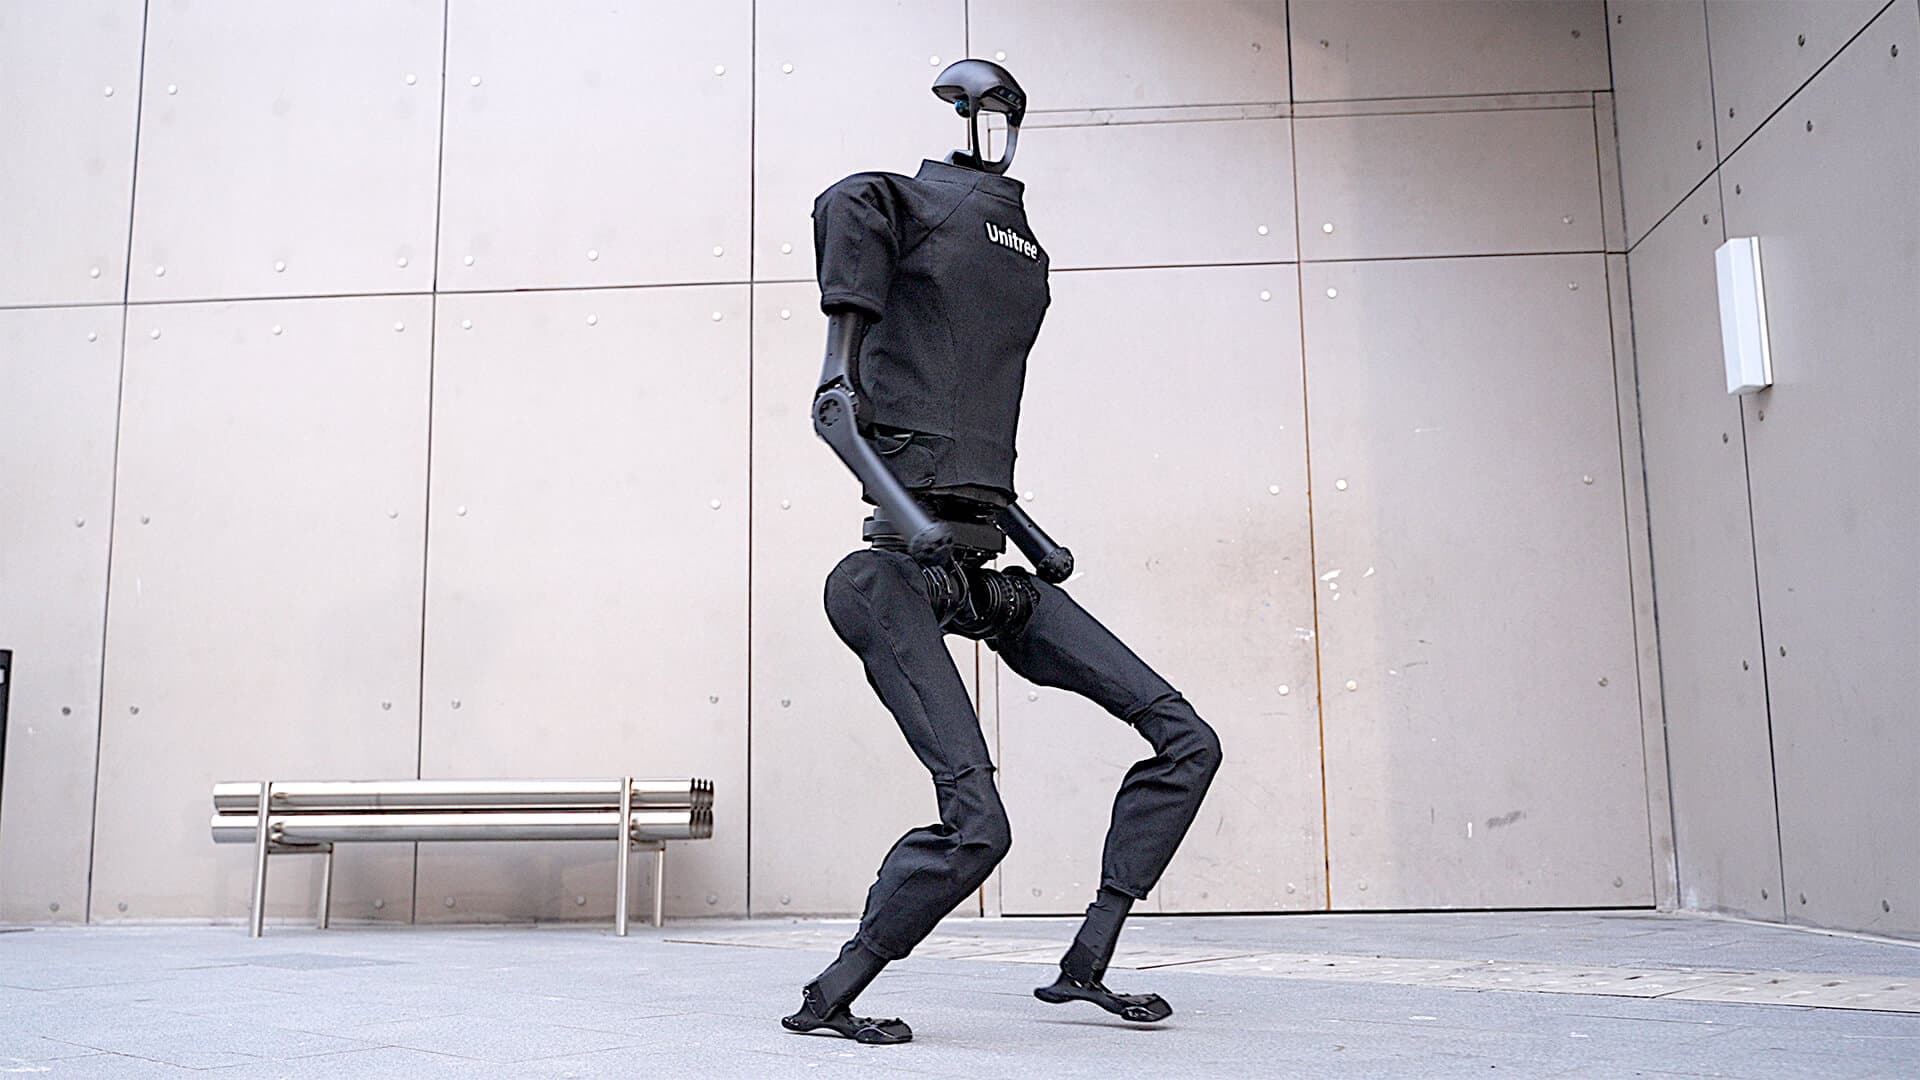
Altura
≈ 180 cm (H1) / ≈ 178 cm (H1-2)
Velocidade
3,3 m/s — recorde mundial da categoria
Densidade de torque de pico
189 N·m/kg
Unitree H1
01Principais diferenciais

O que torna o H1 diferente.

01

Powertrain avançado

Oferece o maior nível de velocidade, potência, manobrabilidade e flexibilidade da linha Unitree.

02

Marcha estável em terrenos complexos

Capacidade de caminhar e correr de forma autônoma em terrenos e ambientes complexos, com alta flexibilidade de movimento.

03

Sensoriamento 3D de alta precisão

LiDAR 3D e câmera de profundidade capturam dados espaciais em tempo real para varredura panorâmica do ambiente.

04

Atualização contínua via OTA

Melhorias de software chegam remotamente, mantendo o robô sempre atualizado.

Motor de articulação Unitree M107

Desempenho de potência de alto nível, com ganhos significativos em agilidade, velocidade, capacidade de carga e autonomia frente aos motores de articulação internacionais mais usados no setor.

02Engenharia em detalhe

Por dentro do H1 e do H1-2.

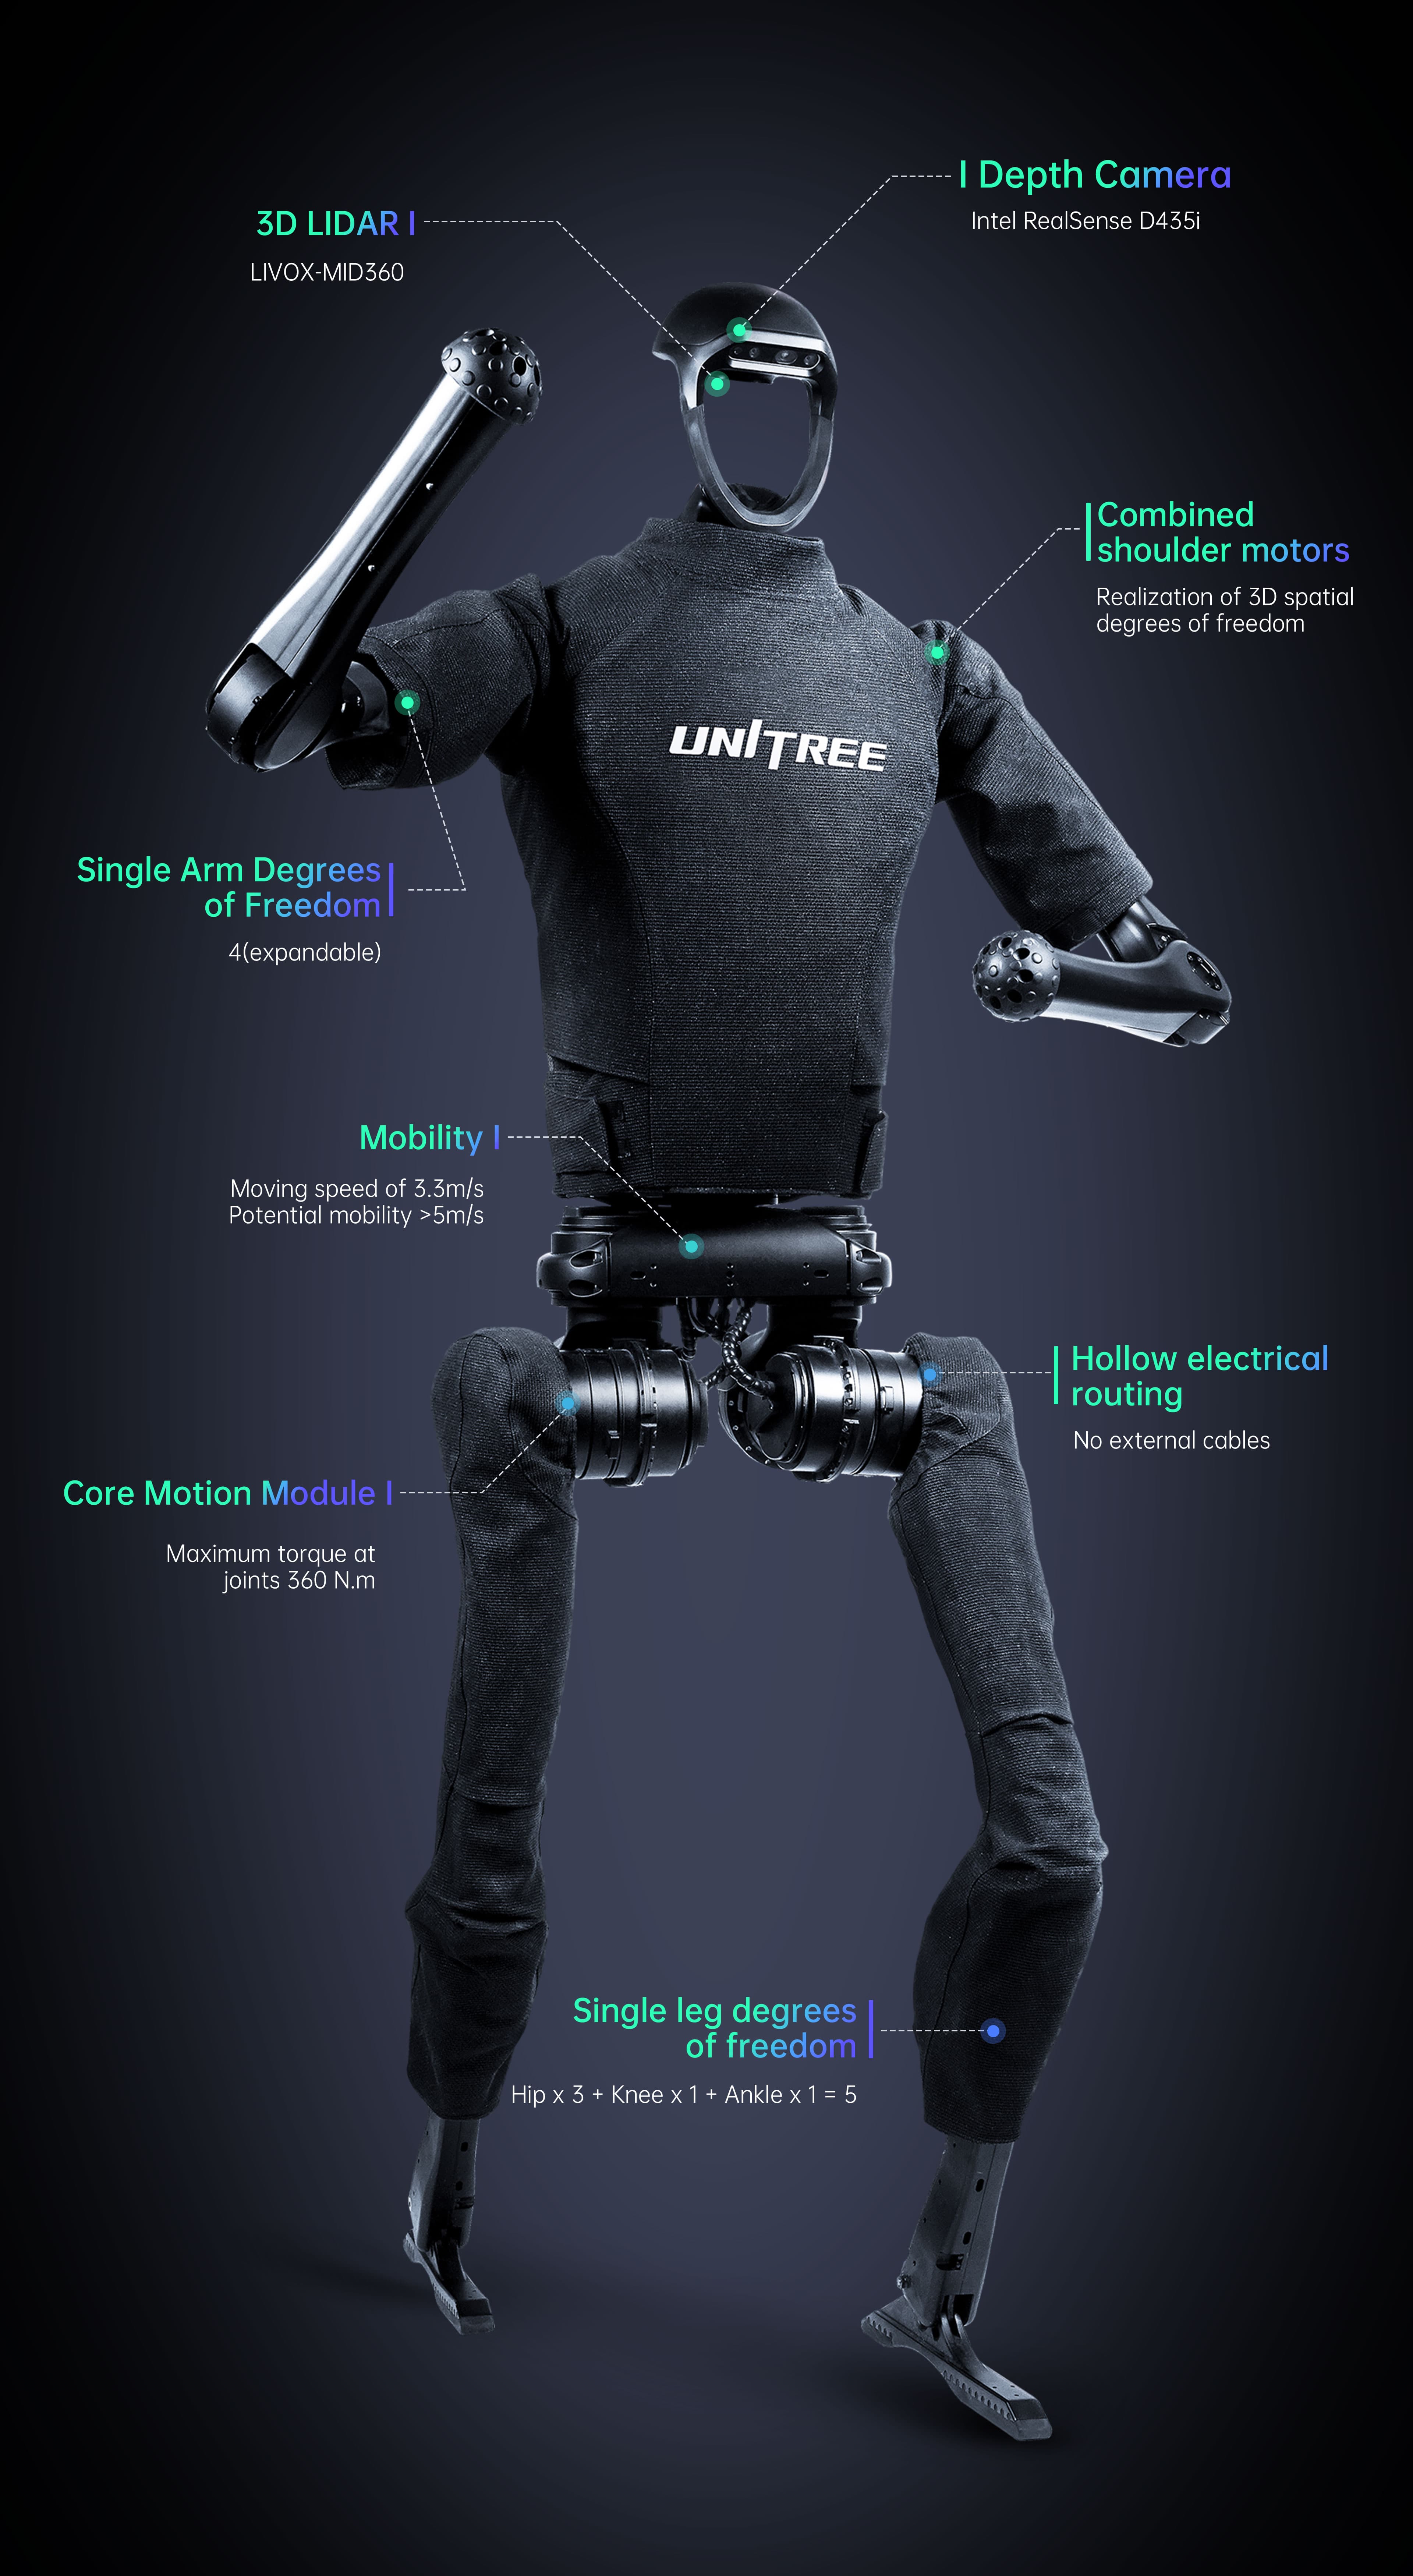
Diagrama anotado do Unitree H1 mostrando sensores e articulações

Anatomia do H1: LiDAR 3D Livox-MID360 e câmera de profundidade Intel RealSense D435i para percepção 360°, roteamento elétrico interno sem cabos externos, e até 360 N·m de torque máximo nas articulações.
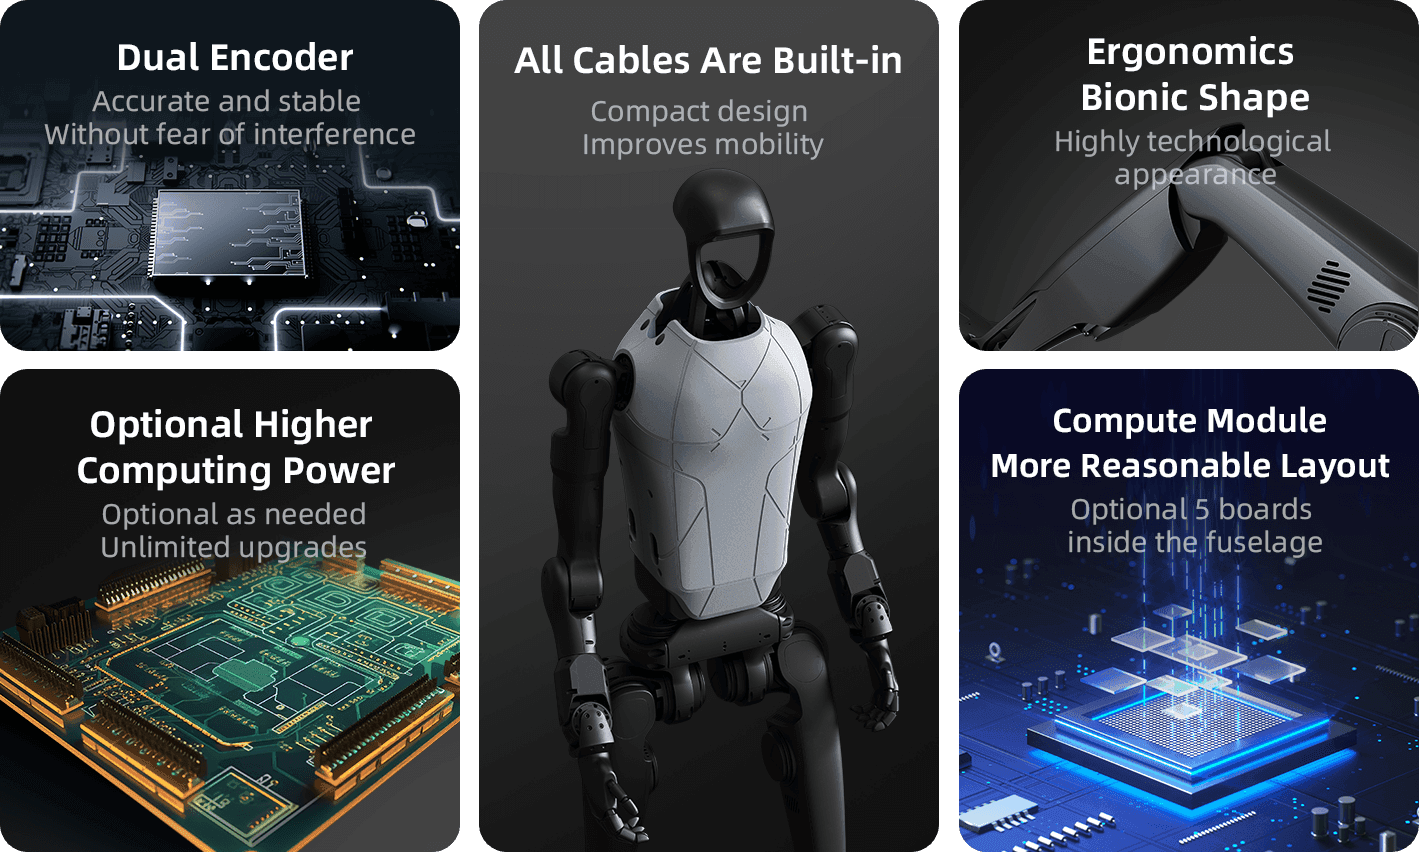
Destaques de engenharia do Unitree H1-2: encoder duplo, cabeamento interno, design ergonômico e módulo de computação

Destaques do H1-2: encoder duplo para leitura precisa e estável, cabeamento 100% interno para um design mais compacto, carcaça ergonômica bio-inspirada e módulo de computação com layout otimizado para até 5 placas.

03Especificações técnicas

H1 e H1-2, lado a lado.

H1
H1-2
Dimensões
Chassi
(1520+285) × 570 × 220 mm
(1503+285) × 510 × 287 mm
Coxa + canela
400 mm × 2
400 mm × 2
Comprimento total do braço
338 mm × 2
685 mm
Peso total
≈ 47 kg
≈ 70 kg
Graus de liberdade
Por perna
5 (quadril ×3, joelho ×1, tornozelo ×1)
6 (quadril ×3, joelho ×1, tornozelo ×2)
Por braço
4 (expansível)
7 (ombro ×3, cotovelo ×1, punho ×3)
Articulações e motores
Rolamento das articulações
Rolamentos cruzados grau industrial
Motor central
PMSM de rotor interno, baixa inércia
Torque por articulação
Joelho
≈ 360 N·m
≈ 360 N·m
Quadril
≈ 220 N·m
≈ 220 N·m
Cintura
—
≈ 220 N·m
Tornozelo
≈ 59 N·m
≈ 75 N·m × 2
Articulação do braço
≈ 75 N·m
Ombro/cotovelo ≈ 120 N·m · Punho ≈ 30 N·m
Mobilidade e autonomia
Velocidade
3,3 m/s (recorde mundial) · potencial > 5 m/s
< 2 m/s
Bateria
15 Ah (0,864 kWh), 67,2 V máx.
Computação e sensoriamento
Computação (padrão)
Intel Core i5 (plataforma) + Intel Core i7 (desenvolvimento)
Computação (opcional)
Intel Core i7, Orin NX
Intel Core i7, Orin NX (até 3 unidades)
Sensoriamento
LiDAR 3D + câmera de profundidade
Mãos e desempenho do braço
Opções de mão
Opcional
Opcional (Dex5-1 ou outras mãos ambidestras)
Torque de pico do braço
—
Ombro ≈ 120 N·m · Cotovelo ≈ 120 N·m · Punho ≈ 30 N·m
Carga de pico do braço
—
≈ 21 kg
Carga nominal do braço
—
≈ 7 kg

Especificações do fabricante (Unitree), sujeitas à configuração escolhida e podem variar por região.

Pronto para trazer o H1 para sua operação?

A XD4 é representante oficial Unitree no Brasil.

Importação, integração e suporte técnico local para o H1 e toda a linha Unitree.
Outros humanoides Unitree
Pronto para transformar risco em dado?

Conte o que precisa ser capturado.

Fale com nosso time no WhatsApp